14 日前 • 2026年9月7日
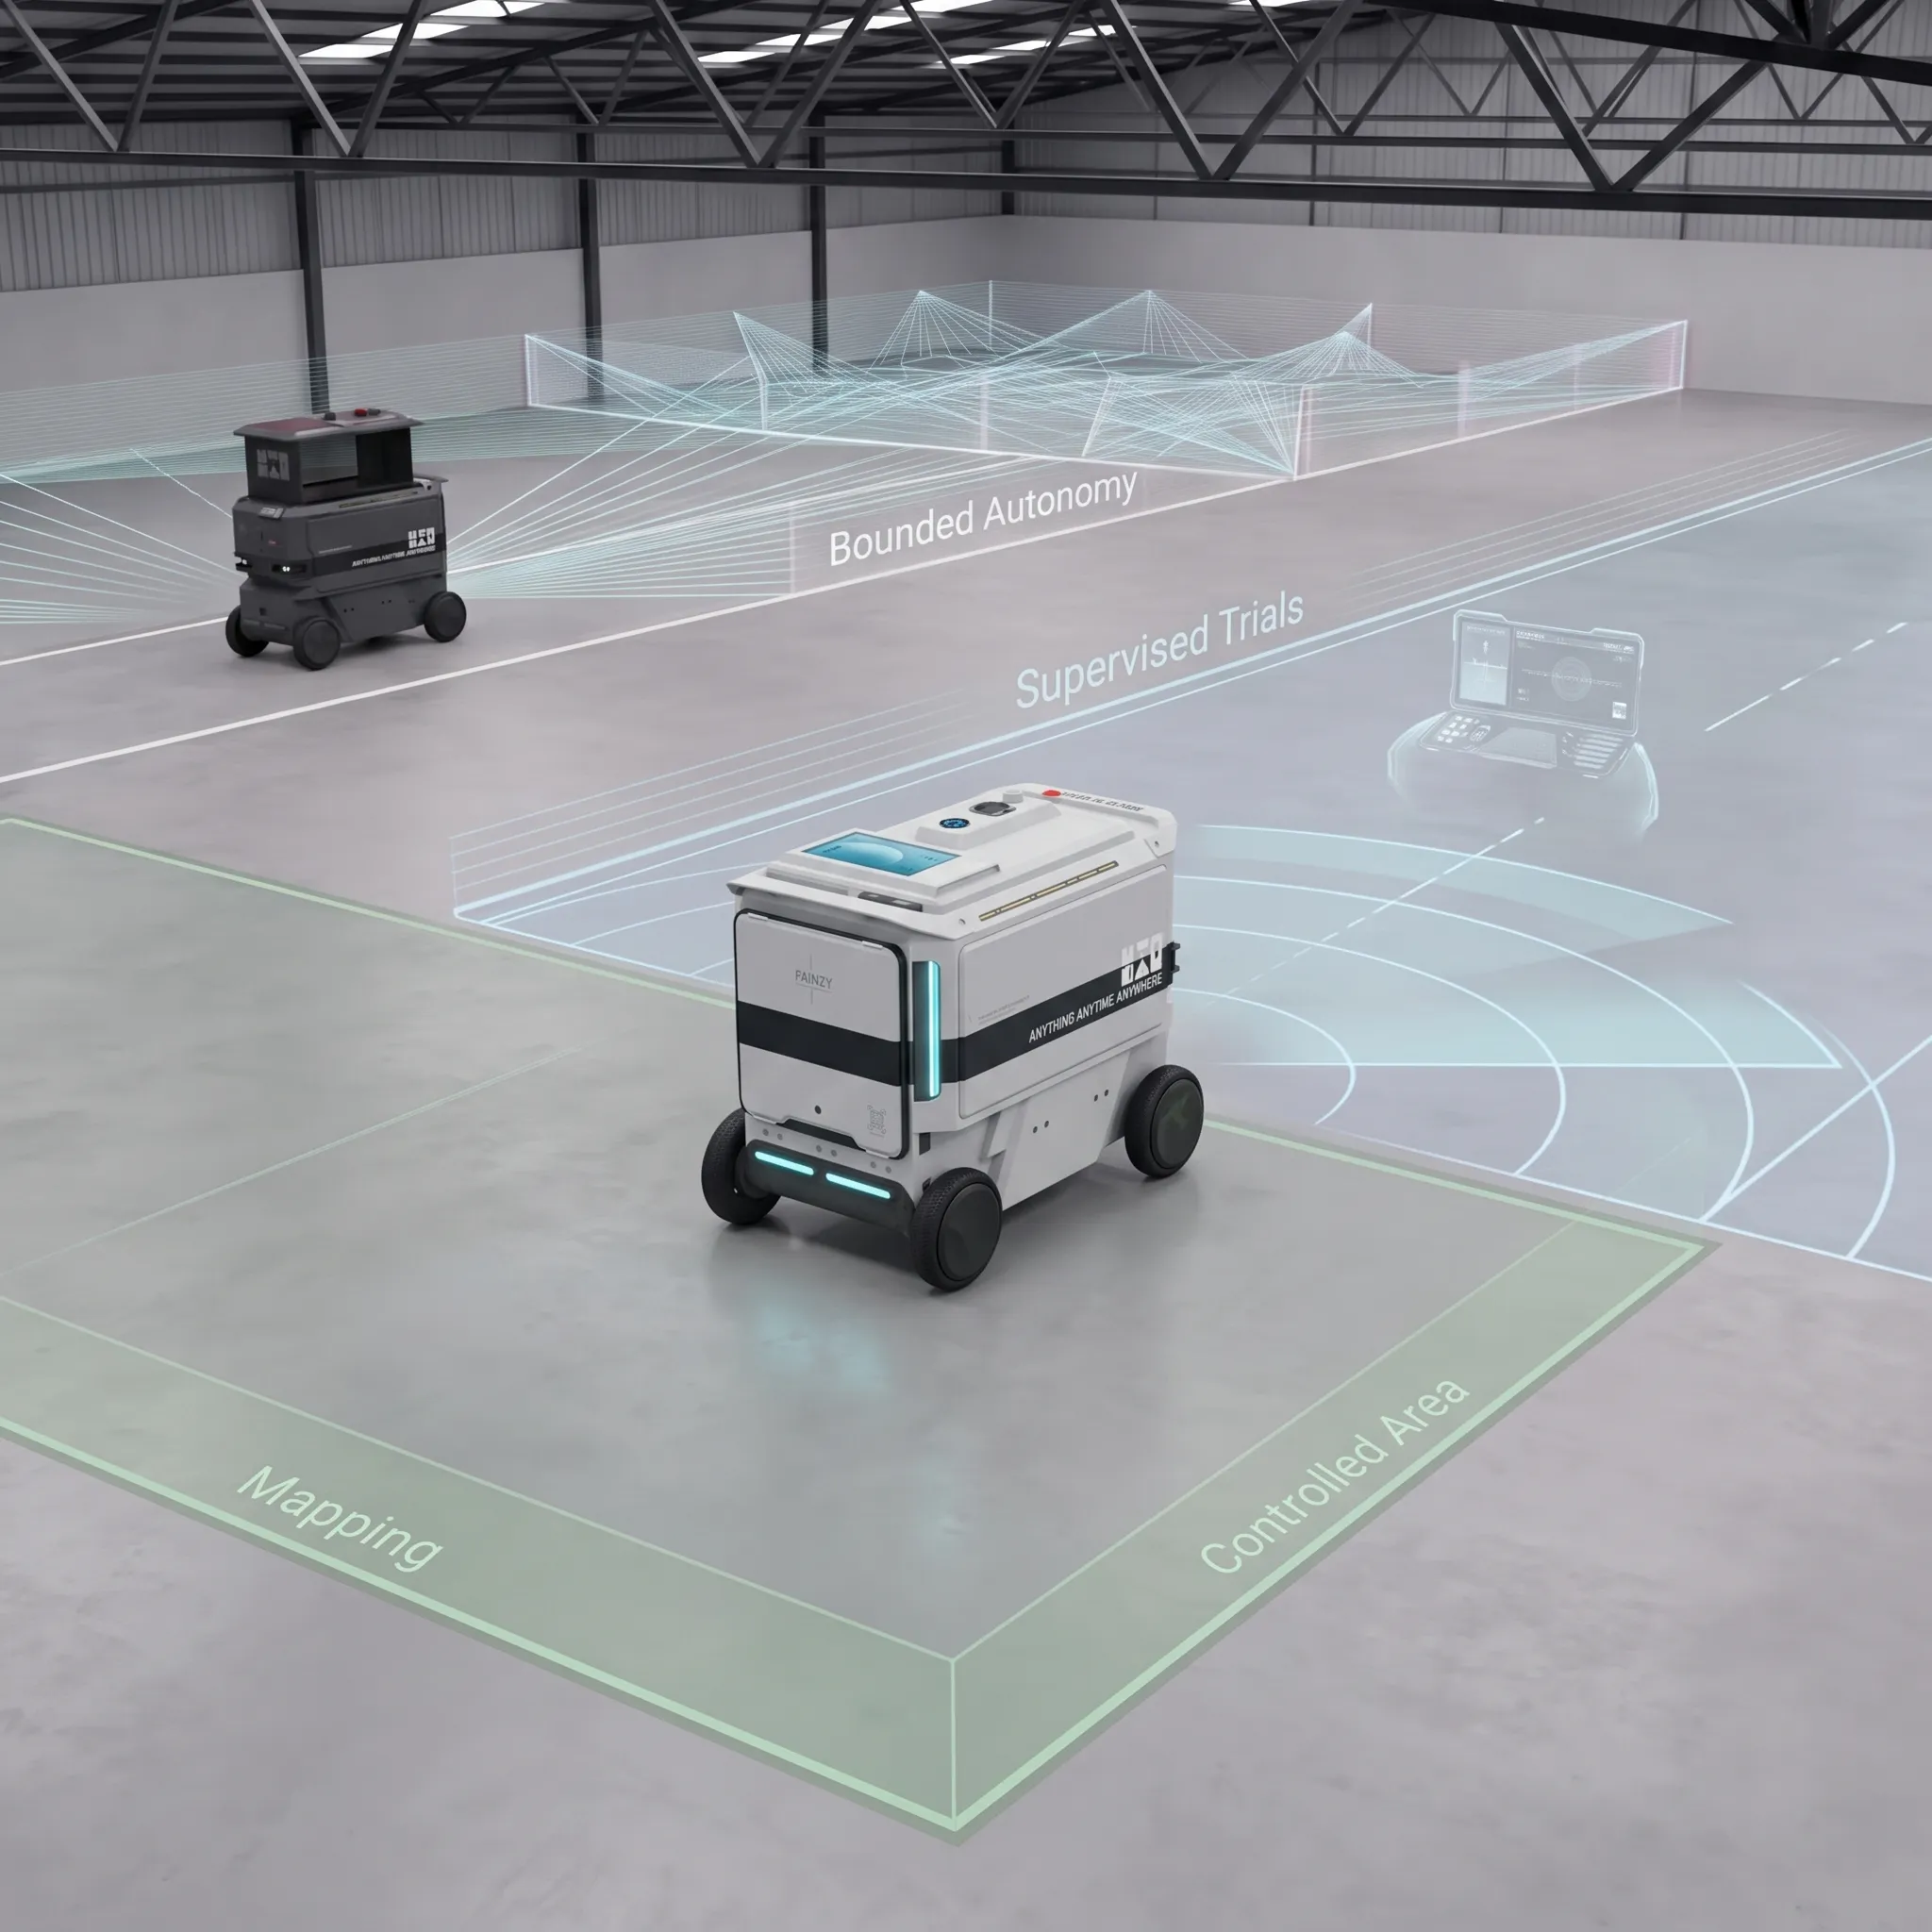
ロンドンで始まった小規模な自動運転車の展開では、無人運転の承認が未取得のため、当面は人間のセーフティドライバーが同乗している。これは実務的な導入パターンを示している。まずマッピングと管理された試験走行から始め、車載または遠隔での監督を経て、十分な運用実績が蓄積された段階で初めて人による監督を減らしていく、という進め方だ。
したがって、自律性のレベルは正確に説明されるべきである。自分でステアリングやナビゲーションができるというだけでは、監督下にある車両を「完全自律」とは呼べない。監督を一段階減らすたびに、性能データ、故障時の対応方針、そして明確に境界づけられたODD(運行設計領域=システムが動作するよう設計された条件・環境)の裏付けが必要となる。
Fainzyの視点
Glideは、段階的なエビデンスの積み上げに沿って展開できる。閉鎖環境での試験、セーフティオペレーターによる監督、遠隔監督、範囲を限定した環境内での自律運行、そして規制が許せば、より広範な無人サービスへ——という順序だ。
このアプローチにより、Fainzyは検証済みの能力を超える主張をすることなく、早期に不具合を発見する機会を得られる。